Fiche TUG
Capteur de remplissage de bac
Mesurer la distance sans confondre volume et poids
Comprendre un capteur de remplissage de bac : ultrasons, pose, déchets irréguliers, réseau, batterie, collecte, validation et limites.
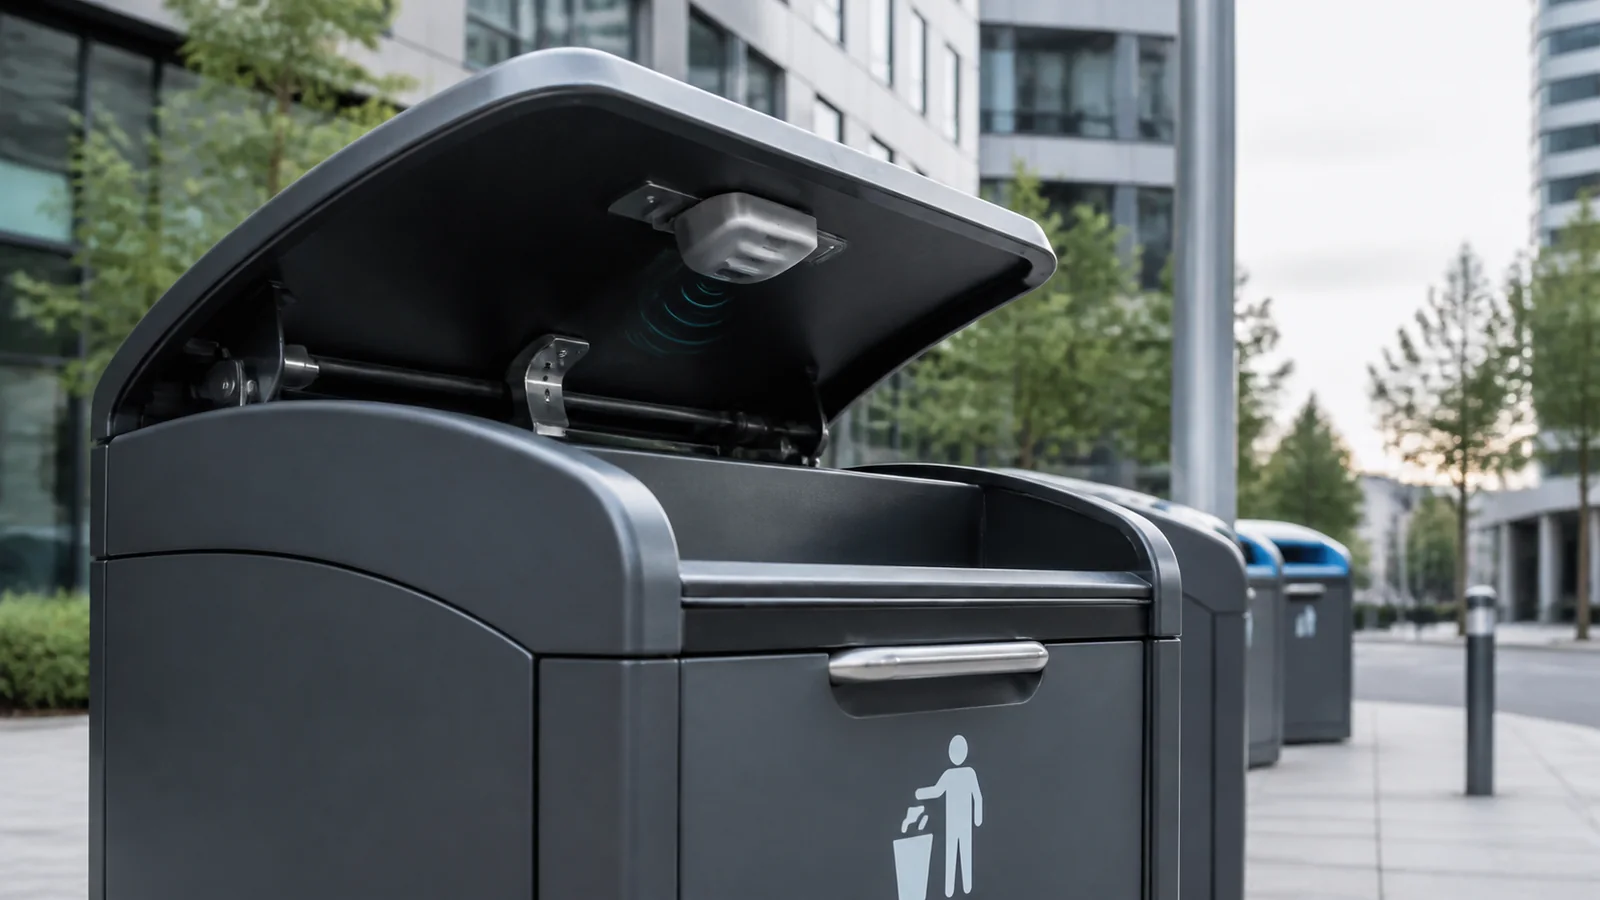
Sans information entre deux tournées, un bac peut déborder ou être collecté presque vide. Une estimation de niveau aide si la géométrie et le déchet ne trompent pas la mesure. Le Sensoneo Single Sensor 5.0 utilise un faisceau ultrasonique, des réseaux NB-IoT ou Cat-M1, un accéléromètre pour détecter la collecte, le GNSS et les mises à jour FOTA. Pour TUG, la question n'est donc pas d'accumuler du matériel, mais de vérifier si capteur de remplissage de bac répond à la mission annoncée dans ses conditions réelles d'usage.
Ce qu’il faut savoir en 30 secondes
À considérer si déchet et géométrie restent compatibles avec la mission réelle.
Un capteur ultrasonique mesure la distance entre le haut du bac et les déchets. Il estime un niveau ; il ne mesure pas automatiquement poids, composition ou capacité restante exacte.
- Confiance
- Confiance TUG : moyenne
- Ce qui fonde la fiche
- Niveau de preuve moyen : 3 source(s) publique(s), sans test physique TUG revendiqué.
- Dernière vérification
- 29/07/2026
- Version de page
- 2.0
Pour qui
- Estimer la distance libre dans un conteneur.
- Repérer le mouvement correspondant à une levée après configuration.
Quand ce n’est pas le bon choix
- Un seul point ultrasonique peut manquer une surface irrégulière.
- Le niveau n’est ni le poids ni la composition.
Dans le réel
Ce que ça change concrètement
Estimer la distance libre dans un conteneur.
Repérer le mouvement correspondant à une levée après configuration.
Suivre batterie, communication et position du capteur selon la version.
Comprendre
Le problème à résoudre avant de comparer les objets
Sans information entre deux tournées, un bac peut déborder ou être collecté presque vide. Une estimation de niveau aide si la géométrie et le déchet ne trompent pas la mesure.
Le Sensoneo Single Sensor 5.0 utilise un faisceau ultrasonique, des réseaux NB-IoT ou Cat-M1, un accéléromètre pour détecter la collecte, le GNSS et les mises à jour FOTA.
Caractériser le bac
Mesurer hauteur, couvercle, zone de chute, parois et forme des déchets.
Installer
Orienter le faisceau loin des renforts et protéger la fixation des chocs de collecte.
Étalonner
Comparer plusieurs lectures à une observation réelle, bac vide puis rempli irrégulièrement.
Exploiter
Définir seuils, anomalies, collecte détectée, panne réseau et tournée de secours.
Usages réels
Les situations qui changent la décision
Niveau indicatif
Estimer la distance libre dans un conteneur.
Détection de collecte
Repérer le mouvement correspondant à une levée après configuration.
Supervision
Suivre batterie, communication et position du capteur selon la version.
Bien choisir
Les critères qui changent vraiment la décision
Déchet
Tester sacs, carton, verre, surfaces inclinées, poussière et condensation.
Géométrie
Vérifier plage de mesure, zone morte, couvercle et obstacles.
Réseau
Choisir NB-IoT ou Cat-M1 selon couverture et opérateur.
Batterie
Évaluer fréquence de mesure, température, radio et remplacement.
Intégration
Valider seuils, API, cybersécurité, alertes et procédure des équipes.
Références documentées
Des exemples documentés, pas un classement automatique
Sensoneo Single Sensor 5.0
Capteur ultrasonique connecté de niveau pour bacs et conteneurs.
Point utile : Mesure, réseaux, protection, GNSS et détection de collecte sont documentés.
Limite : Le niveau reste une estimation dépendante du déchet, de la pose et du réseau.
Source officielleLimites
Ce que cette fiche ne promet pas
- Un seul point ultrasonique peut manquer une surface irrégulière.
- Le niveau n’est ni le poids ni la composition.
- Condensation, salissure ou obstacle peuvent perturber l’écho.
- Les gains de tournée dépendent du parc et de l’organisation.
Alternatives contextuelles
Faire autrement reste une option
Inspection humaine
Utile si : Le parc est petit et proche
Compromis : Contextuelle, sans donnée continue.
Pesée embarquée
Utile si : Le poids collecté est la métrique centrale
Compromis : Mesure différente, intégration véhicule plus lourde.
Capteur optique
Utile si : La géométrie exige plusieurs points
Compromis : Information plus riche, confidentialité et entretien à étudier.
État des preuves
Ce qu’on sait — et ce qu’on ne sait pas encore
Ce qu’on sait
- Mesurer hauteur, couvercle, zone de chute, parois et forme des déchets.
- Orienter le faisceau loin des renforts et protéger la fixation des chocs de collecte.
- Comparer plusieurs lectures à une observation réelle, bac vide puis rempli irrégulièrement.
- Définir seuils, anomalies, collecte détectée, panne réseau et tournée de secours.
Ce qu’on ne sait pas encore
- À vérifier dans le contexte réel : déchet et son effet sur la mission annoncée.
- À vérifier dans le contexte réel : géométrie et son effet sur la mission annoncée.
Preuve et fraîcheur
Ce que les sources permettent réellement de dire
Synthèse fondée sur les sources publiques visibles dans la fiche ; les affirmations restent attribuées et aucun test physique TUG n'est revendiqué.
Le point décisif
Cette famille d'objets mérite d'être considérée si ses contraintes restent compatibles avec la mission suivante : suivre le niveau indicatif d’un bac et confirmer les collectes pour prioriser l’exploitation, avec une tournée de repli. Le choix doit encore être confronté aux limites documentées, sans transformer une préparation utile en promesse universelle.
Questions fréquentes
Les points à clarifier avant de choisir
État éditorial : cette fiche continue d’être relue. Aucune information manquante n’est remplacée par une donnée inventée.