Fiche TUG
Robot d’inspection de canalisation
Aller plus loin sans déclarer le réseau sain
Évaluer un robot d’inspection de canalisation : diamètre, traction, câble, caméra orientable, codification, mesures, rapports, sécurité et limites.
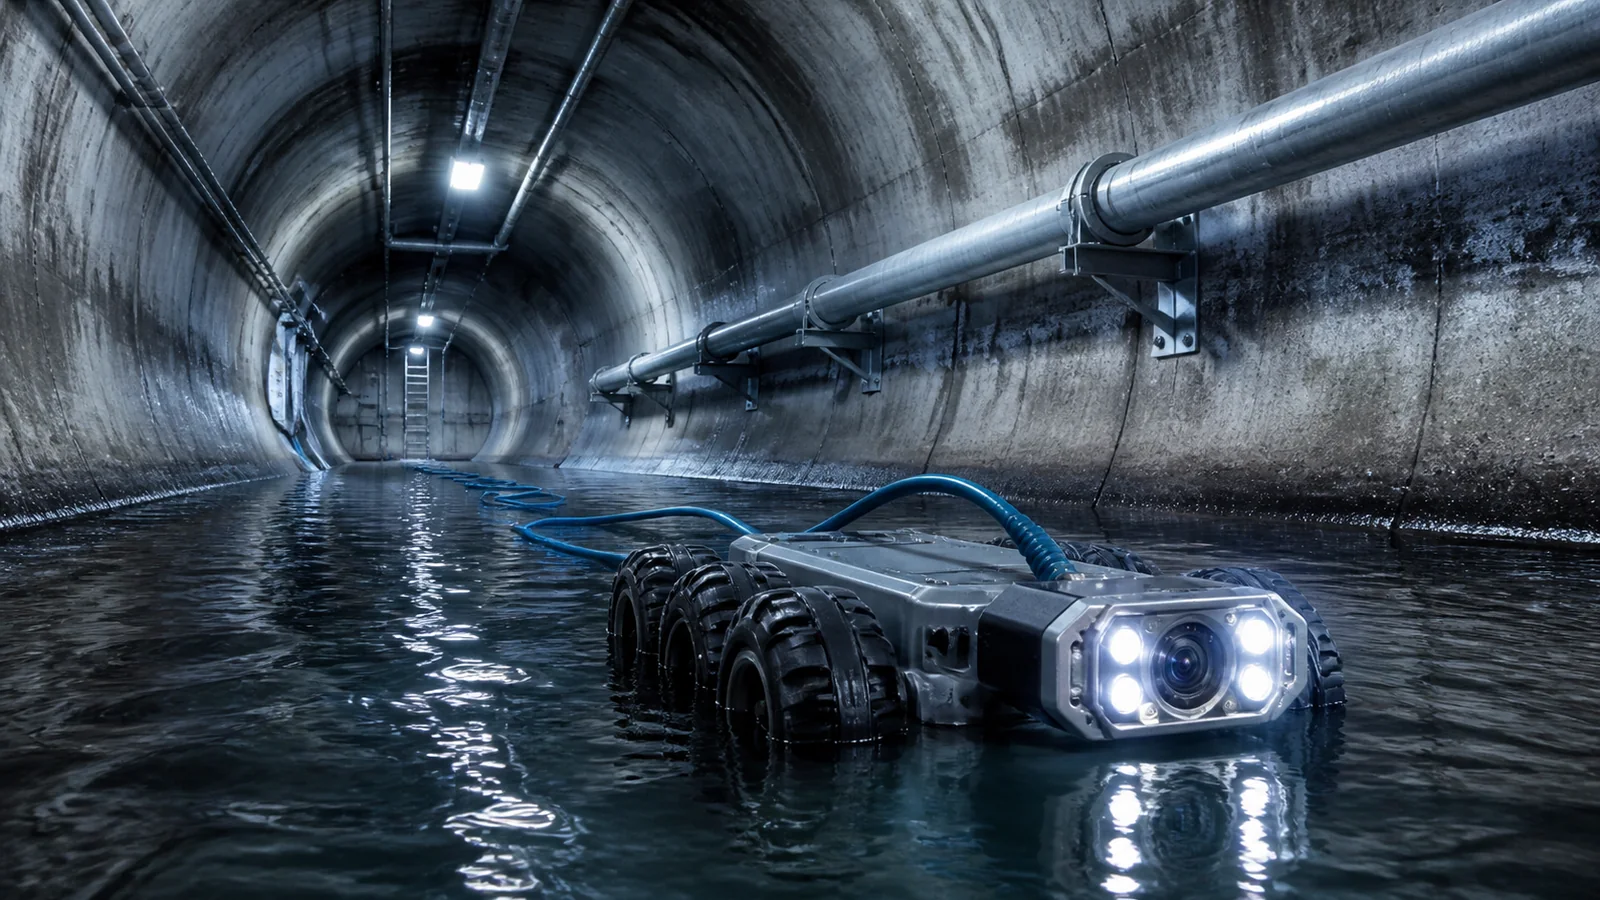
Les longues conduites, grands diamètres, débris et défauts complexes dépassent vite une caméra poussée. Le robot améliore la portée et la documentation, au prix d’une préparation, d’un opérateur et d’une chaîne de récupération exigeants. Envirosight présente ROVVER X comme une plateforme d’inspection robotisée configurable, à six roues directrices, associée à une caméra, un câble, un contrôleur et des accessoires. Pour TUG, la question n'est donc pas d'accumuler du matériel, mais de vérifier si robot d’inspection de canalisation répond à la mission annoncée dans ses conditions réelles d'usage.
Ce qu’il faut savoir en 30 secondes
À considérer si géométrie et traction restent compatibles avec la mission réelle.
Un crawler comme ROVVER X transporte une caméra et des outils de mesure dans des égouts ou collecteurs trop longs pour une caméra poussée. Il peut enregistrer, coder et documenter l’inspection, mais ne répare pas la conduite et ne garantit pas à lui seul l’exhaustivité du diagnostic.
- Confiance
- Confiance TUG : moyenne
- Ce qui fonde la fiche
- Niveau de preuve moyen : 2 source(s) publique(s), sans test physique TUG revendiqué.
- Dernière vérification
- 30/07/2026
- Version de page
- 2.0
Pour qui
- Parcourir une longue section et enregistrer les défauts visibles.
- Ajouter un outil laser lorsque l’ovalisation ou l’érosion doit être mesurée.
Quand ce n’est pas le bon choix
- Un robot d’inspection n’effectue pas automatiquement une réparation.
- Les défauts cachés derrière des dépôts ou hors du champ de la caméra peuvent échapper à l’inspection.
Dans le réel
Ce que ça change concrètement
Parcourir une longue section et enregistrer les défauts visibles.
Ajouter un outil laser lorsque l’ovalisation ou l’érosion doit être mesurée.
Employer une configuration de lancement latéral pour explorer un raccordement compatible.
Comprendre
Le problème à résoudre avant de comparer les objets
Les longues conduites, grands diamètres, débris et défauts complexes dépassent vite une caméra poussée. Le robot améliore la portée et la documentation, au prix d’une préparation, d’un opérateur et d’une chaîne de récupération exigeants.
Envirosight présente ROVVER X comme une plateforme d’inspection robotisée configurable, à six roues directrices, associée à une caméra, un câble, un contrôleur et des accessoires.
Configurer
Choisir crawler, roues, élévateur, éclairage et caméra selon le diamètre et l’état de la ligne.
Déployer
Sécuriser le regard, le câble, la ventilation et la récupération avant la descente.
Inspecter
Piloter déplacement, panoramique, inclinaison, zoom et éclairage depuis le contrôleur.
Documenter
Coder les observations, mesurer certains défauts et générer un rapport relié aux séquences.
Usages réels
Les situations qui changent la décision
Collecteur principal
Parcourir une longue section et enregistrer les défauts visibles.
Profil géométrique
Ajouter un outil laser lorsque l’ovalisation ou l’érosion doit être mesurée.
Branche latérale
Employer une configuration de lancement latéral pour explorer un raccordement compatible.
Bien choisir
Les critères qui changent vraiment la décision
Géométrie
Vérifier diamètres, niveau d’eau, pentes, obstacles, virages et accès.
Traction
Choisir roues, poids, élévateur et câble selon le matériau et les dépôts.
Capteurs
Contrôler caméra, éclairage, mesure, étalonnage et accessoires nécessaires.
Données
Valider standards de codification, formats, export, sauvegarde et traçabilité.
Sécurité
Prévoir balisage, gaz, ventilation, manutention, nettoyage et récupération du robot.
Références documentées
Des exemples documentés, pas un classement automatique
ROVVER X
Système crawler modulaire pour inspection vidéo et mesures de réseaux d’assainissement.
Point utile : Portée, motricité, configurations, contrôleur et fonctions de rapport sont documentés.
Limite : Les performances dépendent fortement du crawler, des roues et accessoires retenus.
Source officielleLimites
Ce que cette fiche ne promet pas
- Un robot d’inspection n’effectue pas automatiquement une réparation.
- Les défauts cachés derrière des dépôts ou hors du champ de la caméra peuvent échapper à l’inspection.
- La portée annoncée dépend du câble, de la configuration, de la conduite et des conditions réelles.
- La codification et les mesures exigent un opérateur formé et un protocole cohérent.
Alternatives contextuelles
Faire autrement reste une option
Caméra poussée
Utile si : La conduite est petite, courte et accessible
Compromis : Plus légère, portée et motricité moindres.
Inspection par sonar
Utile si : L’eau ou la turbidité empêche l’image
Compromis : Mesure différente, interprétation spécialisée.
Inspection humaine autorisée
Utile si : Un espace visitable doit être examiné directement
Compromis : Risque élevé et procédures d’espace confiné indispensables.
État des preuves
Ce qu’on sait — et ce qu’on ne sait pas encore
Ce qu’on sait
- Choisir crawler, roues, élévateur, éclairage et caméra selon le diamètre et l’état de la ligne.
- Sécuriser le regard, le câble, la ventilation et la récupération avant la descente.
- Piloter déplacement, panoramique, inclinaison, zoom et éclairage depuis le contrôleur.
- Coder les observations, mesurer certains défauts et générer un rapport relié aux séquences.
Ce qu’on ne sait pas encore
- À vérifier dans le contexte réel : géométrie et son effet sur la mission annoncée.
- À vérifier dans le contexte réel : traction et son effet sur la mission annoncée.
Preuve et fraîcheur
Ce que les sources permettent réellement de dire
Synthèse fondée sur les sources publiques visibles dans la fiche ; les affirmations restent attribuées et aucun test physique TUG n'est revendiqué.
Le point décisif
Cette famille d'objets mérite d'être considérée si ses contraintes restent compatibles avec la mission suivante : documenter de manière reproductible l’état visible d’un réseau de canalisation accessible sans envoyer une personne dans la conduite. Le choix doit encore être confronté aux limites documentées, sans transformer une préparation utile en promesse universelle.
Questions fréquentes
Les points à clarifier avant de choisir
État éditorial : cette fiche continue d’être relue. Aucune information manquante n’est remplacée par une donnée inventée.