Fiche TUG
Boîte de robotique de terrain
Programmer un déplacement avant de parler d'autonomie
Comprendre le robot éducatif Sphero RVR+ : capteurs, Python, JavaScript, port d'extension, batterie, compatibilité et limites d'un projet de terrain.
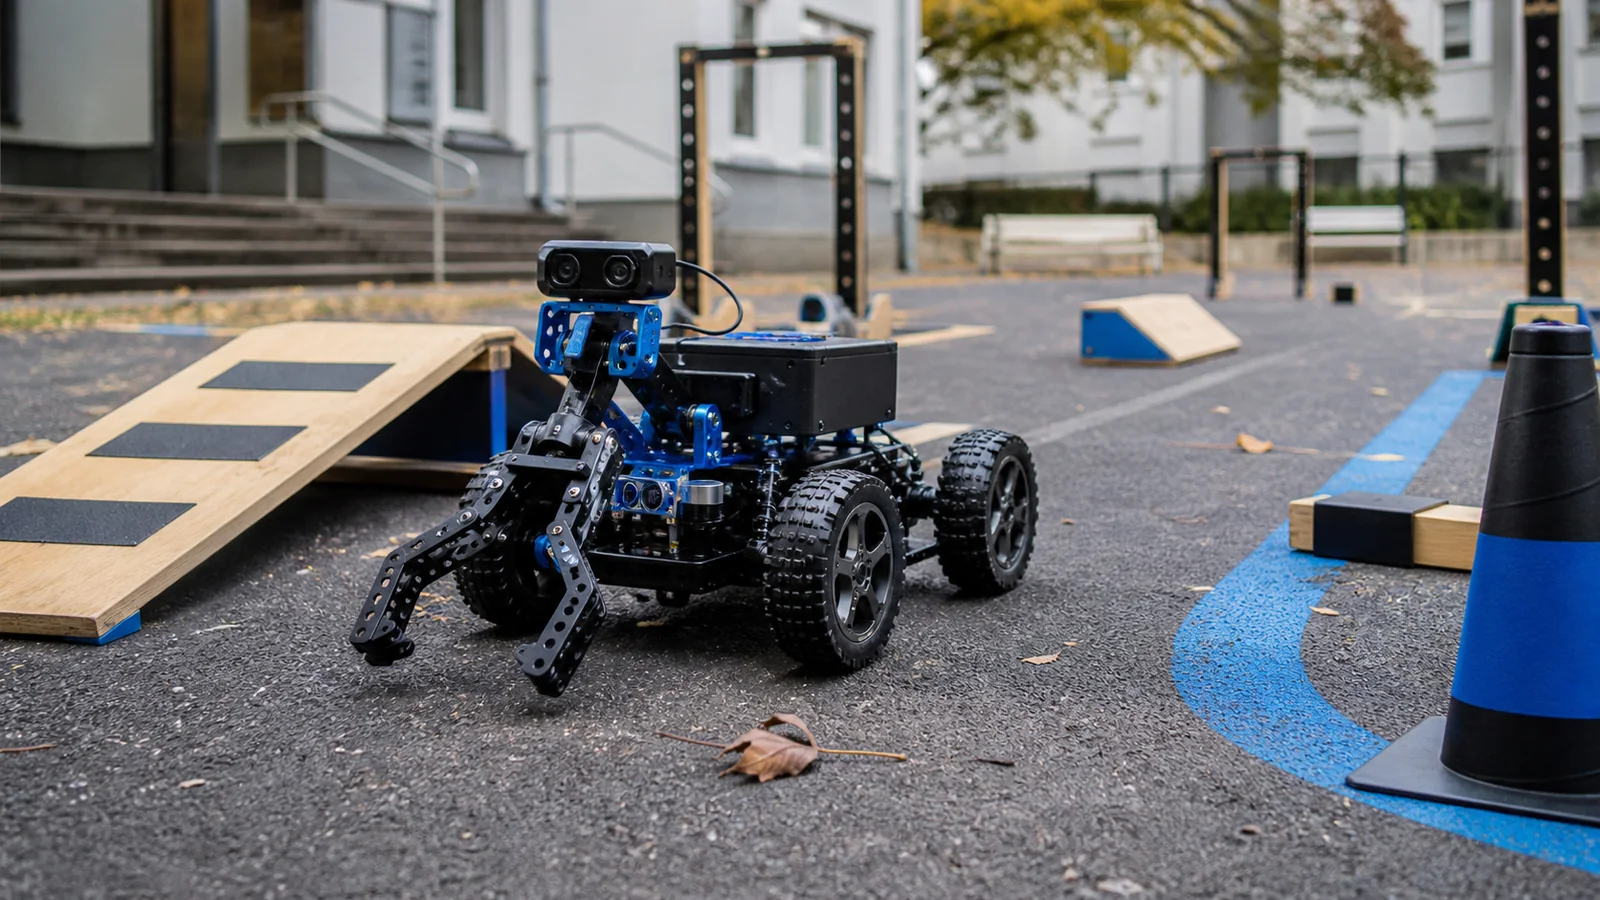
Un robot qui roule donne vite une impression d'intelligence. Le travail pédagogique commence lorsque les élèves définissent un trajet, une condition d'arrêt, une donnée observée et les cas où le programme échoue. RVR+ se programme dans Sphero Edu avec dessin, blocs ou texte, puis via un SDK pour des usages avancés. Ses capteurs embarqués et son port d'extension permettent d'ajouter une carte ou un montage au châssis. Pour TUG, la question n'est donc pas d'accumuler du matériel, mais de vérifier si boîte de robotique de terrain répond à la mission annoncée dans ses conditions réelles d'usage.
Ce qu’il faut savoir en 30 secondes
À considérer si niveau de code et capteurs restent compatibles avec la mission réelle.
Le Sphero RVR+ est une plateforme mobile programmable destinée aux collèges, lycées et makerspaces. Elle réunit capteurs de couleur et de lumière, infrarouge, gyroscope et accéléromètre, puis accepte des cartes comme micro:bit ou Raspberry Pi. Elle permet de prototyper des missions de déplacement et de collecte de données ; elle ne constitue pas pour autant un robot autonome ou tout-terrain garanti dans n'importe quel environnement.
- Confiance
- Confiance TUG : moyenne
- Ce qui fonde la fiche
- Niveau de preuve moyen : 2 source(s) publique(s), sans test physique TUG revendiqué.
- Dernière vérification
- 01/08/2026
- Version de page
- 2.0
Pour qui
- Coder des étapes et mesurer l'écart entre trajet prévu et réel.
- Déclencher une action à partir d'un capteur embarqué.
Quand ce n’est pas le bon choix
- La page officielle ne documente pas une résistance à l'eau ou à tous les terrains extérieurs.
- L'autonomie annoncée dépend du programme, des charges et des accessoires.
Dans le réel
Ce que ça change concrètement
Coder des étapes et mesurer l'écart entre trajet prévu et réel.
Déclencher une action à partir d'un capteur embarqué.
Transporter un petit montage sur la plaque d'extension dans la limite documentée.
Comprendre
Le problème à résoudre avant de comparer les objets
Un robot qui roule donne vite une impression d'intelligence. Le travail pédagogique commence lorsque les élèves définissent un trajet, une condition d'arrêt, une donnée observée et les cas où le programme échoue.
RVR+ se programme dans Sphero Edu avec dessin, blocs ou texte, puis via un SDK pour des usages avancés. Ses capteurs embarqués et son port d'extension permettent d'ajouter une carte ou un montage au châssis.
Définir
Écrire la mission, le terrain autorisé et les critères de réussite.
Programmer
Commencer par un mouvement simple avant d'ajouter capteurs et conditions.
Tester
Répéter sur plusieurs surfaces et consigner erreurs de trajectoire et autonomie.
Étendre
Ajouter une carte ou un capteur seulement si la mission l'exige.
Usages réels
Les situations qui changent la décision
Parcours
Coder des étapes et mesurer l'écart entre trajet prévu et réel.
Donnée
Déclencher une action à partir d'un capteur embarqué.
Prototype
Transporter un petit montage sur la plaque d'extension dans la limite documentée.
Bien choisir
Les critères qui changent vraiment la décision
Niveau de code
Choisir blocs, JavaScript, Python ou SDK selon les élèves.
Capteurs
Relier chaque capteur à une question testable.
Extension
Vérifier alimentation, fixation et compatibilité du matériel tiers.
Batterie
Planifier charge et remplacement entre groupes.
Terrain
Tester adhérence, obstacles et absence d'indice officiel de protection avant une sortie.
Références documentées
Des exemples documentés, pas un classement automatique
RVR+
Robot éducatif mobile, programmable et extensible pour le secondaire.
Point utile : Capteurs, modes de programmation, autonomie annoncée et interfaces d'extension sont documentés.
Limite : La polyvalence de la plateforme ne prouve pas l'autonomie d'une mission ni une robustesse extérieure universelle.
Source officielleVoir et comprendre
Voir le produit en action


Limites
Ce que cette fiche ne promet pas
- La page officielle ne documente pas une résistance à l'eau ou à tous les terrains extérieurs.
- L'autonomie annoncée dépend du programme, des charges et des accessoires.
- Un capteur embarqué ne produit pas seul une décision fiable.
- Les intégrations tierces exigent câblage, code et responsabilité pédagogique supplémentaires.
Alternatives contextuelles
Faire autrement reste une option
Robot de sol simple
Utile si : L'initiation par blocs suffit
Compromis : Moins extensible pour les projets avancés.
micro:bit sur châssis
Utile si : La construction électronique fait partie du cours
Compromis : Plus d'assemblage et de dépannage.
Simulation
Utile si : Le matériel ou le terrain manque
Compromis : Pas d'expérience des écarts mécaniques réels.
État des preuves
Ce qu’on sait — et ce qu’on ne sait pas encore
Ce qu’on sait
- Écrire la mission, le terrain autorisé et les critères de réussite.
- Commencer par un mouvement simple avant d'ajouter capteurs et conditions.
- Répéter sur plusieurs surfaces et consigner erreurs de trajectoire et autonomie.
- Ajouter une carte ou un capteur seulement si la mission l'exige.
Ce qu’on ne sait pas encore
- À vérifier dans le contexte réel : niveau de code et son effet sur la mission annoncée.
- À vérifier dans le contexte réel : capteurs et son effet sur la mission annoncée.
Preuve et fraîcheur
Ce que les sources permettent réellement de dire
Synthèse fondée sur les sources publiques visibles dans la fiche ; les affirmations restent attribuées et aucun test physique TUG n'est revendiqué.
Le point décisif
Cette famille d'objets mérite d'être considérée si ses contraintes restent compatibles avec la mission suivante : construire une mission robotique mesurable où déplacement, capteurs et code peuvent être vérifiés séparément. Le choix doit encore être confronté aux limites documentées, sans transformer une préparation utile en promesse universelle.
Questions fréquentes
Les points à clarifier avant de choisir
État éditorial : cette fiche continue d’être relue. Aucune information manquante n’est remplacée par une donnée inventée.