Fiche TUG
Robot éducatif extérieur
Coder un parcours robuste sans promettre qu'il passera partout
Comprendre le TTS Rugged Robot : programmation extérieure, Bluetooth, 256 pas, trois vitesses, capteur d'obstacle, autonomie et précautions.
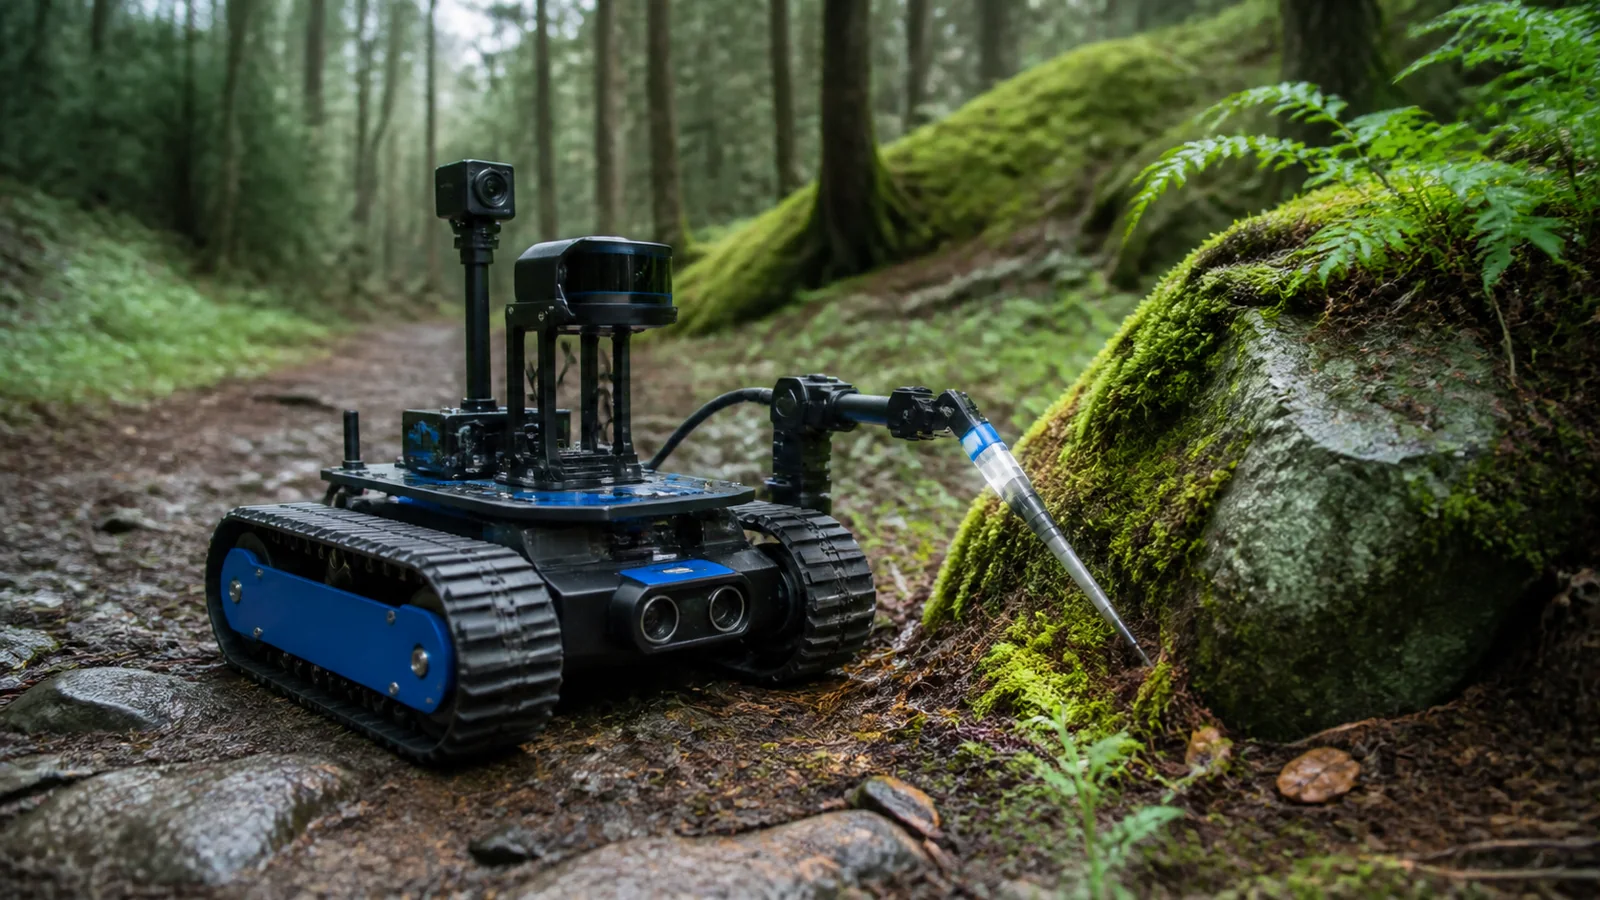
Un quadrillage parfait en classe masque les écarts de roue, les pentes et les surfaces. Dehors, le robot devient utile si les élèves prédisent le trajet, mesurent l'erreur, corrigent l'algorithme et distinguent obstacle détecté et obstacle réellement évité. Le robot exécute une séquence de déplacements stockée, à l'une de trois vitesses. Il se commande sur le panneau, par application Bluetooth ou avec un lecteur de tuiles compatible ; un capteur d'obstacle peut être activé. Pour TUG, la question n'est donc pas d'accumuler du matériel, mais de vérifier si robot éducatif extérieur répond à la mission annoncée dans ses conditions réelles d'usage.
Ce qu’il faut savoir en 30 secondes
À considérer si surface et protection restent compatibles avec la mission réelle.
Le TTS Rugged Robot est un robot éducatif programmable conçu pour des activités intérieures et extérieures. Il peut mémoriser jusqu'à 256 pas, proposer trois vitesses, utiliser un capteur d'obstacle et recevoir des programmes par boutons, application Bluetooth ou lecteur TacTile. Son dessous est annoncé résistant aux éclaboussures, pas submersible : terrain, météo, charge et obstacles doivent être testés avant chaque mission.
- Confiance
- Confiance TUG : moyenne
- Ce qui fonde la fiche
- Niveau de preuve moyen : 2 source(s) publique(s), sans test physique TUG revendiqué.
- Dernière vérification
- 01/08/2026
- Version de page
- 2.0
Pour qui
- Relier pas, angle et distance sur une surface extérieure.
- Comparer programme avec capteur activé ou désactivé.
Quand ce n’est pas le bon choix
- Résistant aux éclaboussures ne signifie pas étanche ou submersible.
- Le capteur d'obstacle ne garantit pas l'évitement de tout objet ou vide.
Dans le réel
Ce que ça change concrètement
Relier pas, angle et distance sur une surface extérieure.
Comparer programme avec capteur activé ou désactivé.
Ajouter l'accessoire adapté seulement si la mission de collecte est définie.
Comprendre
Le problème à résoudre avant de comparer les objets
Un quadrillage parfait en classe masque les écarts de roue, les pentes et les surfaces. Dehors, le robot devient utile si les élèves prédisent le trajet, mesurent l'erreur, corrigent l'algorithme et distinguent obstacle détecté et obstacle réellement évité.
Le robot exécute une séquence de déplacements stockée, à l'une de trois vitesses. Il se commande sur le panneau, par application Bluetooth ou avec un lecteur de tuiles compatible ; un capteur d'obstacle peut être activé.
Délimiter
Choisir une zone sèche, accessible et sans circulation.
Programmer
Commencer par une courte séquence et une vitesse basse.
Observer
Mesurer l'écart selon surface, pente et obstacle.
Déboguer
Modifier une instruction puis répéter dans les mêmes conditions.
Usages réels
Les situations qui changent la décision
Parcours
Relier pas, angle et distance sur une surface extérieure.
Obstacle
Comparer programme avec capteur activé ou désactivé.
Données
Ajouter l'accessoire adapté seulement si la mission de collecte est définie.
Bien choisir
Les critères qui changent vraiment la décision
Surface
Tester adhérence, pente, gravier, herbe et obstacles avant le groupe.
Protection
Respecter la résistance aux éclaboussures du dessous sans exposer à l'immersion.
Commande
Choisir boutons, application ou TacTile selon l'accessibilité recherchée.
Charge
Prévoir une à deux heures de charge et contrôler aussi la tablette.
Encadrement
Délimiter la zone et interdire routes, eau profonde et pentes dangereuses.
Références documentées
Des exemples documentés, pas un classement automatique
Rugged Robot
Robot éducatif programmable pour activités intérieures et extérieures.
Point utile : Commandes, mémoire, vitesses, capteur, charge et protection sont documentés.
Limite : La conception extérieure ne garantit pas le franchissement ni la résistance à toutes les conditions.
Source officielleVoir et comprendre
Voir le produit en action

Limites
Ce que cette fiche ne promet pas
- Résistant aux éclaboussures ne signifie pas étanche ou submersible.
- Le capteur d'obstacle ne garantit pas l'évitement de tout objet ou vide.
- L'autonomie annoncée varie avec vitesse, surface et accessoires.
- L'application et sa compatibilité peuvent évoluer.
Alternatives contextuelles
Faire autrement reste une option
Robot de sol intérieur
Utile si : La progression sur quadrillage suffit
Compromis : Moins adapté aux irrégularités extérieures.
Robot à construire
Utile si : L'électronique et la mécanique sont au programme
Compromis : Plus de montage et de dépannage.
Parcours humain débranché
Utile si : L'algorithme doit être compris sans matériel
Compromis : Pas d'écarts mécaniques ni de capteurs.
État des preuves
Ce qu’on sait — et ce qu’on ne sait pas encore
Ce qu’on sait
- Choisir une zone sèche, accessible et sans circulation.
- Commencer par une courte séquence et une vitesse basse.
- Mesurer l'écart selon surface, pente et obstacle.
- Modifier une instruction puis répéter dans les mêmes conditions.
Ce qu’on ne sait pas encore
- À vérifier dans le contexte réel : surface et son effet sur la mission annoncée.
- À vérifier dans le contexte réel : protection et son effet sur la mission annoncée.
Preuve et fraîcheur
Ce que les sources permettent réellement de dire
Synthèse fondée sur les sources publiques visibles dans la fiche ; les affirmations restent attribuées et aucun test physique TUG n'est revendiqué.
Le point décisif
Cette famille d'objets mérite d'être considérée si ses contraintes restent compatibles avec la mission suivante : faire concevoir puis déboguer un parcours extérieur où les instructions et les erreurs sont observables. Le choix doit encore être confronté aux limites documentées, sans transformer une préparation utile en promesse universelle.
Questions fréquentes
Les points à clarifier avant de choisir
État éditorial : cette fiche continue d’être relue. Aucune information manquante n’est remplacée par une donnée inventée.