Things to Watch
GreenBeam : le robot désherbeur construit par un adolescent annonce-t-il l’ère des objets intelligents faits maison ?
GreenBeam combine vision IA, Jetson Orin Nano, LiDAR, RTK et désherbage ciblé. Au-delà du robot, le projet montre comment des composants accessibles rendent possible une nouvelle génération d’objets intelligents faits maison.
Mis à jour le
État de veille
Statut : prototype
Niveau de preuve : C · à vérifier
Potentiel affiliation : unknown
Disponibilité : GreenBeam est encore présenté comme un système en développement et en phase de validation technique. Les performances, certifications, prix et calendrier de livraison doivent être revérifiés avant tout achat.
À retenir
Un signal intéressant, pas une recommandation d’achat.
- Pourquoi on surveille
- GreenBeam combine vision IA, Jetson Orin Nano, LiDAR, RTK et désherbage ciblé. Au-delà du robot, le projet montre comment des composants accessibles rendent possible une nouvelle génération d’objets intelligents faits maison.
- Ce qui manque encore
- Disponibilité locale, prix, preuves d’usage et limites produit restent à vérifier avant une recommandation.
- Prochaine vérification
- Suivre les preuves publiques, la disponibilité locale et les alternatives avant toute recommandation.
Alternatives à examiner
- Robots de désherbage mécanique ou de tonte autonome déjà commercialisés selon les usages.
- Solutions agricoles de désherbage ciblé comme celles développées par Carbon Robotics et d'autres acteurs spécialisés.
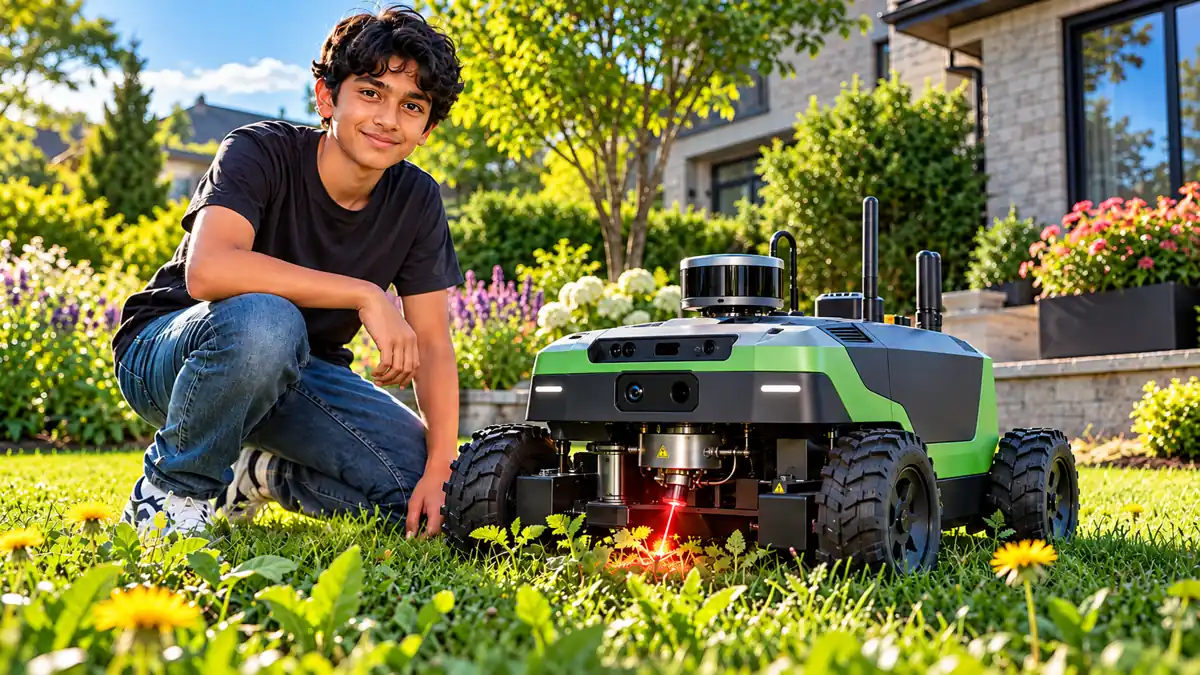
Un adolescent regarde les mauvaises herbes pousser dans les pelouses autour de chez lui. Là où beaucoup auraient simplement vu un jardin à entretenir, Aryash Shyam y voit un problème d’ingénierie : pourquoi traiter une pelouse entière avec un herbicide lorsqu’une machine pourrait repérer chaque plante indésirable, se déplacer jusqu’à elle et intervenir uniquement à l’endroit nécessaire ?
Quelques mois plus tard, son idée roule sur quatre roues.
Le projet s’appelle GreenBeam. Il associe une caméra, de l’intelligence artificielle exécutée directement à bord du robot, un positionnement RTK de haute précision, du LiDAR, une plateforme motorisée autonome et un système de traitement ciblé des mauvaises herbes. Aryash Shyam avait 13 ans lorsque son invention a commencé à attirer l’attention aux États-Unis et lui a valu d’être désigné Pennsylvania State Merit Winner du 3M Young Scientist Challenge 2025.
À première vue, l’histoire pourrait s’arrêter là : celle d’un très jeune inventeur ayant conçu un étonnant robot désherbeur. Mais GreenBeam raconte probablement quelque chose de plus important. Il y a encore quelques années, fabriquer une machine capable de voir son environnement, reconnaître une plante, décider si elle doit intervenir, connaître précisément sa position, éviter des obstacles et effectuer une action physique aurait nécessité une équipe multidisciplinaire, des moyens importants et une longue phase de recherche.
Aujourd’hui, une grande partie des briques nécessaires à ce type de machine peut être achetée, programmée et assemblée. Et si GreenBeam annonçait moins le futur du désherbage que celui de la fabrication personnelle d’objets intelligents ?
Un robot né d’une question très simple
L’histoire remonte au moins à 2025. Aryash Shyam, alors élève dans la région de Bethlehem, en Pennsylvanie, travaille pendant plusieurs mois sur une solution permettant de s’attaquer aux mauvaises herbes sans appliquer systématiquement de produits chimiques sur l’ensemble d’une pelouse. Le média local Lehigh Valley Public Media décrit un premier prototype développé notamment en Python, tandis que le concours 3M confirme la distinction obtenue cette même année.
Ce premier GreenBeam n’est pas encore un produit industriel miniature. C’est un projet expérimental : un châssis roulant, de la vision par ordinateur, du logiciel, des capteurs et une idée centrale — différencier la plante à traiter de celles qu’il faut laisser tranquilles.
C’est précisément ce passage du problème à la machine qui rend le projet intéressant. Une tondeuse autonome peut essentiellement raisonner ainsi : je parcours cette zone et je coupe. GreenBeam doit résoudre une question autrement plus délicate : qu’est-ce que cette plante, et dois-je agir sur elle ?
Voir, comprendre, décider, agir
Le GreenBeam présenté aujourd’hui est devenu plus ambitieux que le premier prototype. Son architecture officielle réunit notamment une caméra, un LiDAR, un capteur de pluie, une transmission intégrale et un calculateur NVIDIA Jetson Orin Nano. GreenBeam résume sa logique autour d’une chaîne simple : percevoir, décider, agir.
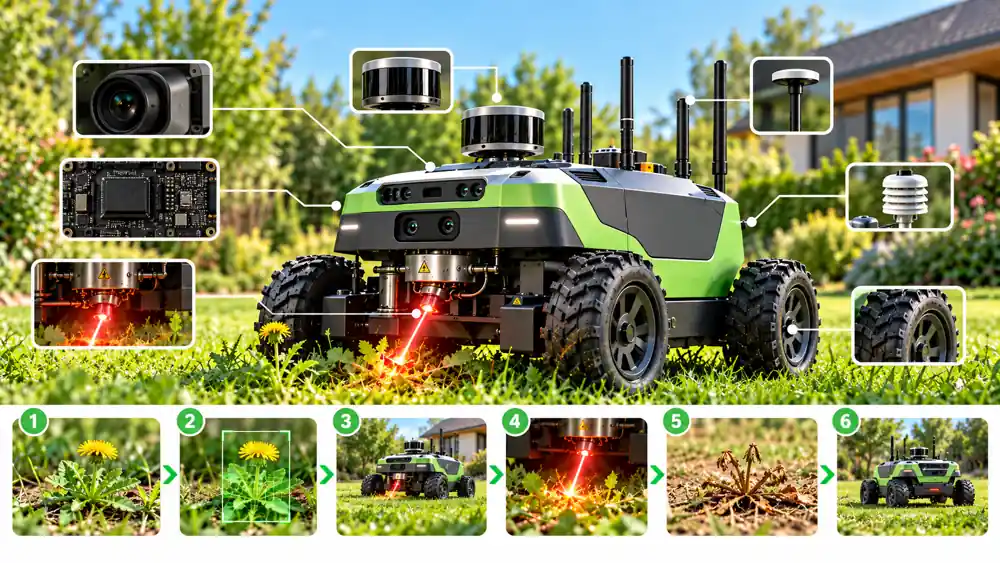
La caméra apporte l’information visuelle. Le LiDAR aide le robot à comprendre les obstacles et les volumes qui l’entourent. Le positionnement RTK lui fournit une localisation de haute précision. Le Jetson exécute localement les traitements d’intelligence artificielle. Les moteurs et l’effecteur transforment ensuite la décision numérique en action physique.
Ce schéma peut sembler banal à l’heure où l’IA est partout dans les discours technologiques. Il ne l’est pas. La vraie rupture apparaît lorsque l’intelligence artificielle cesse seulement de produire un texte ou d’analyser une image pour commencer à commander une machine qui agit dans le monde réel.
Le robot doit surtout apprendre quand ne pas agir
L’un des aspects les plus intéressants de GreenBeam est cette nécessité de ne pas intervenir à tort. Dans une pelouse ou un massif, la machine peut rencontrer du gazon, des fleurs, des couvre-sols, de jeunes pousses ou différentes espèces adventices. Une mauvaise classification n’est plus une simple erreur sur un écran : elle peut provoquer une mauvaise action physique.
La logique décrite par GreenBeam consiste donc à reconnaître la plante avant de confirmer une cible. C’est une nuance fondamentale pour comprendre la prochaine génération d’objets intelligents. Une machine autonome ne devient réellement utile que lorsqu’elle sait non seulement quoi faire, mais aussi quand s’abstenir.
Dans un robot de jardin, cela signifie ne pas traiter une fleur. Dans un robot domestique, cela peut signifier comprendre qu’un objet ne doit pas être ramassé. Dans une machine agricole, distinguer la culture de l’adventice. Dans un système industriel, reconnaître qu’une situation sort de son domaine normal et s’arrêter.
RTK, LiDAR, caméra : trois technologies, trois rôles
GreenBeam est un bon cas d’école pour comprendre pourquoi un robot autonome moderne combine plusieurs formes de perception.
Le RTK répond surtout à la question : où suis-je ? Cette technologie améliore fortement la précision du positionnement satellite lorsqu’elle dispose d’une référence adaptée. Le LiDAR répond plutôt à : qu’y a-t-il autour de moi ? Il mesure l’environnement et aide la machine à détecter des obstacles. La caméra, elle, apporte la couche sémantique : qu’est-ce que je regarde ?
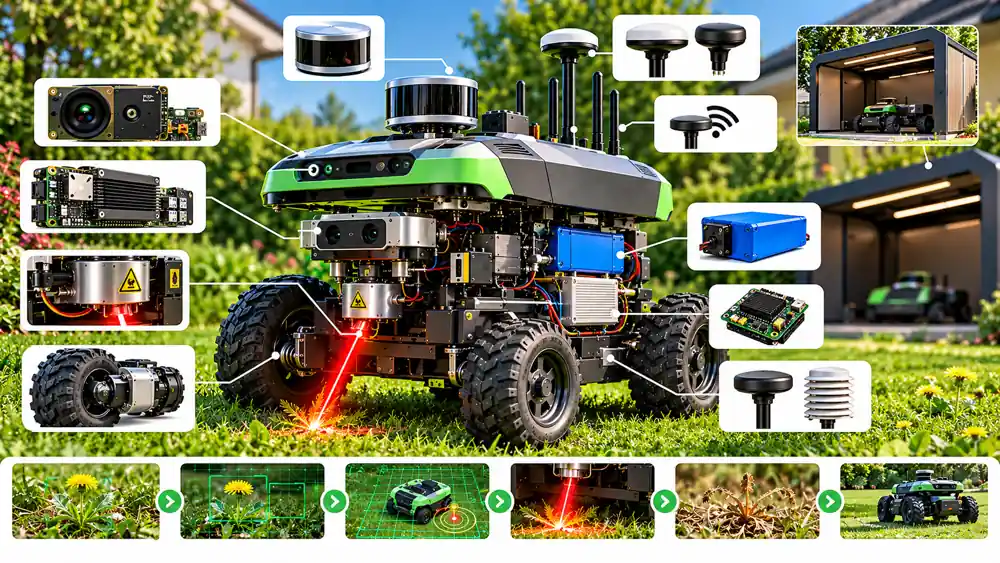
Aucune de ces briques ne suffit parfaitement seule. C’est leur combinaison qui transforme progressivement un simple châssis motorisé en machine autonome. GreenBeam prévoit également une station de recharge, baptisée « Garage », qui doit participer à cette autonomie d’usage.
Le laser n’est pas la partie la plus futuriste du projet
C’est pourtant celle qui attire immédiatement l’attention. GreenBeam est présenté comme capable de traiter individuellement les mauvaises herbes par un faisceau lumineux de précision plutôt que de pulvériser un herbicide sur toute une zone. Le principe consiste à concentrer l’énergie sur une zone essentielle au développement de la plante, notamment autour du méristème.
Mais l’idée de détruire des adventices au moyen d’un laser n’a pas été inventée par GreenBeam. À l’échelle agricole, le concept est déjà étudié et exploité. Le projet européen WeLASER, financé dans le cadre d’Horizon 2020, a associé robotique autonome, vision artificielle et ciblage laser. Carbon Robotics commercialise de son côté des machines agricoles qui utilisent des systèmes de vision et plusieurs lasers pour traiter des mauvaises herbes à grande cadence.
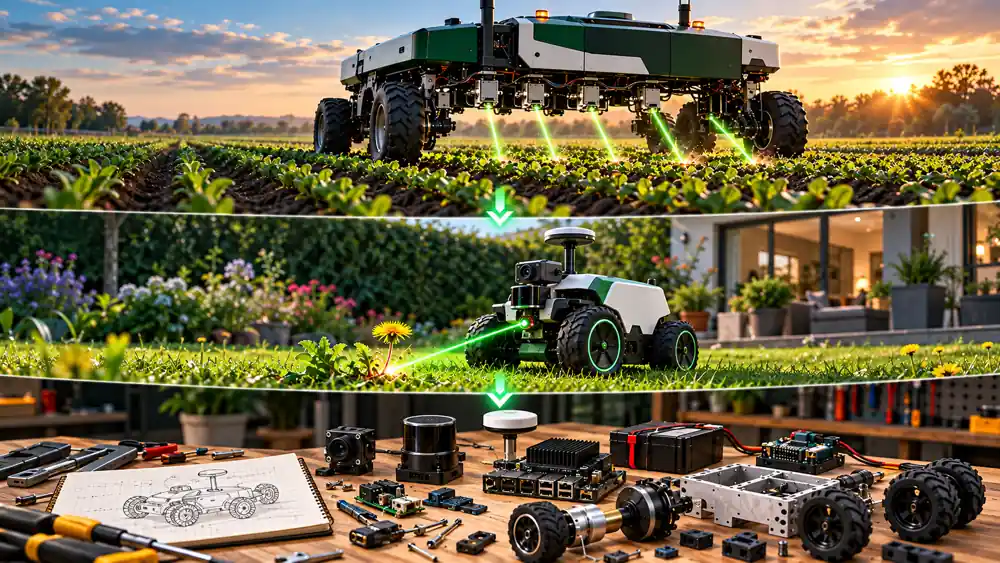
Ces exemples changent la lecture de GreenBeam. Le jeune inventeur ne découvre pas une nouvelle loi de la physique. Il participe à un phénomène peut-être encore plus intéressant : la miniaturisation et la démocratisation de technologies autrefois réservées aux laboratoires et aux acteurs industriels.
Le point important n’est donc pas de reproduire chez soi un système laser. Les dispositifs de forte puissance demandent des protections, des contrôles et des certifications spécifiques. Ce qui devient accessible, en revanche, c’est l’architecture générale : perception, calcul embarqué, navigation, motorisation et logiciel.
Du prototype au véritable produit : le plus difficile commence
Il serait prématuré de présenter GreenBeam comme un appareil grand public totalement éprouvé. Le projet se décrit encore comme un système en développement, engagé dans une phase de validation d’ingénierie. Les tests portent notamment sur la vision, la navigation, le positionnement, le retour à la station, les conditions météorologiques et le ciblage.
Cette distinction est essentielle. Construire un prototype qui démontre un concept est une chose. Fabriquer des milliers de machines capables de fonctionner dehors pendant des années, sous la pluie, dans la poussière, autour d’enfants et d’animaux, tout en maintenant la précision de la vision et du déplacement en est une autre.
Plusieurs questions restent donc ouvertes : quelle surface peut être traitée sur une charge ? Avec quelle précision le système reconnaît-il les plantes dans des conditions difficiles ? Combien de mauvaises herbes peut-il traiter en une heure ? Comment vieillissent les optiques, la batterie et les pièces mécaniques ? Quel sera le niveau de sécurité certifié du système final ?
GreenBeam a affiché un prix public américain envisagé autour de 4 999 dollars, avec des tarifs de lancement plus bas évoqués pour le financement participatif. Ces conditions peuvent évoluer et doivent être revérifiées avant toute décision d’achat.
Ce robot aurait été extraordinairement difficile à construire il y a vingt ans
Oublions un instant le désherbage et regardons seulement les briques présentes dans le projet : un ordinateur spécialisé dans les calculs d’IA, une caméra, un LiDAR, un module de positionnement précis, une plateforme mobile électrique, des contrôleurs de moteurs, une batterie, des capteurs environnementaux, du logiciel de cartographie et des données permettant d’apprendre à reconnaître des plantes.
Aucune de ces technologies n’est triviale. Mais beaucoup sont désormais accessibles sur catalogue.
C’est cette différence qui compte. Pendant longtemps, fabriquer un objet intelligent signifiait surtout ajouter quelques automatismes ou connecter un appareil à Internet. La génération qui arrive peut acheter du calcul IA embarqué, de la vision, des capteurs 3D, du positionnement de précision et de la motorisation prête à intégrer. Elle peut utiliser des bibliothèques logicielles existantes, des modèles d’IA, des bases d’images ouvertes, des pièces imprimées en 3D et des assistants capables d’aider à écrire et à déboguer le logiciel.
La barrière ne disparaît pas. Mais elle descend.
Peut-on fabriquer soi-même un GreenBeam ?
Pas raisonnablement en reproduisant tel quel son système de traitement : certaines parties demandent des précautions et des certifications qui dépassent le bricolage ordinaire. En revanche, l’architecture générale est désormais compréhensible comme une combinaison de composants disponibles.
| Fonction | Brique technologique |
|---|---|
| Voir les plantes | Caméra |
| Comprendre l’image | Calculateur IA embarqué, comme un Jetson |
| Reconnaître les végétaux | Modèle de vision |
| Connaître sa position | GNSS / RTK |
| Percevoir les obstacles | LiDAR |
| Se déplacer | Moteurs + contrôleurs |
| Alimenter la machine | Batterie + BMS |
| Détecter la météo | Capteurs environnementaux |
| Cartographier une zone | Logiciel / application |
| Décider | IA + logique de contrôle |
| Intervenir | Effecteur adapté à la tâche |
Et cette grille ne sert pas seulement à fabriquer un désherbeur. Remplaçons l’effecteur et le même squelette technique peut devenir un robot qui surveille des cultures, inspecte une propriété, transporte du matériel, recherche des anomalies, cartographie un terrain ou entretient une installation.
De l’objet que l’on achète à l’objet que l’on compose
Nous sommes habitués à un monde dans lequel une entreprise identifie un besoin, conçoit un produit, le fabrique puis le vend. L’utilisateur choisit ensuite parmi les objets proposés. Mais que se passe-t-il lorsque la conception elle-même devient progressivement accessible ?
Lorsque quelqu’un peut décrire la machine dont il a besoin à une IA. Lorsque cette IA peut proposer une architecture. Lorsque des bases de données peuvent indiquer quels capteurs, calculateurs, moteurs et composants sont compatibles. Lorsque des plans mécaniques peuvent être téléchargés. Lorsque certaines pièces peuvent être imprimées. Lorsque le logiciel peut être adapté avec l’aide d’un modèle d’intelligence artificielle.
On ne parlerait plus uniquement d’acheter un robot. On parlerait de composer une machine adaptée à son propre problème.
Cette évolution ne signifie pas que chacun deviendra ingénieur en robotique. En revanche, elle peut faire émerger tout un écosystème autour de la fabrication personnelle : fabricants de composants, distributeurs, plans, documentation, logiciels, communautés, réparateurs et assistants de conception.
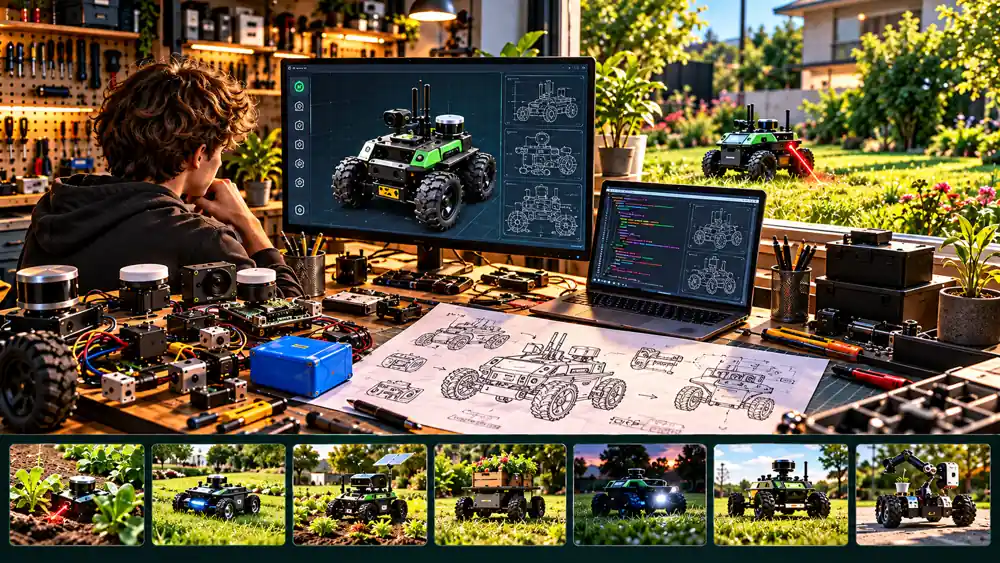
Les pièces détachées pourraient devenir aussi importantes que les objets eux-mêmes
Aujourd’hui, lorsqu’on cherche un objet connecté, on cherche généralement le produit terminé : caméra, robot, détecteur, station météo ou drone. Demain, une partie des utilisateurs cherchera peut-être plutôt un LiDAR compatible avec un petit robot extérieur, une caméra adaptée à la vision nocturne, une carte capable d’exécuter un modèle localement, un module RTK, un moteur, un BMS, un boîtier ou un plan complet.
Le rôle d’un guide technologique pourrait alors changer lui aussi. Il ne suffirait plus de répondre : « Quel robot dois-je acheter ? » Il faudrait aussi pouvoir répondre : « De quoi ai-je besoin pour construire le mien ? »
C’est précisément ce que GreenBeam rend visible. Même si le projet ne devenait jamais un produit de masse, il resterait un bon symbole du déplacement en cours : les composants de l’intelligence physique se rapprochent progressivement des particuliers, des makers, des artisans et des petites entreprises.
GreenBeam n’annonce peut-être pas le robot du futur. Il annonce peut-être son fabricant.
Le destin commercial de GreenBeam reste ouvert. Le robot devra démontrer son efficacité réelle, passer ses étapes de validation, être industrialisé, obtenir ses certifications et convaincre qu’un système coûtant plusieurs milliers de dollars apporte suffisamment de valeur à son propriétaire.
Mais ce n’est finalement peut-être pas la partie la plus importante de son histoire.
Aryash Shyam avait 13 ans lorsqu’il a commencé à assembler les premières briques du projet. Et ce simple fait révèle quelque chose : les technologies nécessaires à la construction d’une machine autonome — vision, intelligence artificielle, calcul embarqué, positionnement, capteurs et motorisation — sortent progressivement des laboratoires et des bureaux d’études spécialisés pour devenir des briques disponibles à ceux qui savent les combiner.
Aujourd’hui, un adolescent les assemble pour reconnaître une mauvaise herbe dans une pelouse. Demain, quelqu’un les utilisera pour surveiller un potager. Un autre pour inspecter une toiture. Un agriculteur pour automatiser une tâche trop spécifique pour intéresser un grand constructeur. Un artisan pour fabriquer une machine adaptée à son atelier. Un passionné pour résoudre un problème auquel aucune entreprise n’avait encore pensé.
Le prochain âge des objets intelligents ne sera donc peut-être pas uniquement celui des appareils que les industriels réussiront à nous vendre.
Ce pourrait aussi être celui des objets que nous fabriquerons nous-mêmes.